AMD demonstrirao MolmoAct2 i učenje robota
16. oktobar 2026.
Marko Ilić 0 komentara
„Stavi činiju na tanjir, pa u činiju ubaci krem sir.“ Čoveku je to jednostavno uputstvo. Robot, međutim, prvo mora da prepozna predmete, odredi gde se nalaze, isplanira redosled pokreta i proveri kako se scena promenila posle svakog poteza.
Upravo se time bavi fizički AI: sistemima koji ne stvaraju samo tekst ili slike, već opažaju svet oko sebe i upravljaju uređajima u njemu. AMD je prikazao dva odvojena primera — jedan u kojem MolmoAct2 radi lokalno na Ryzen AI mini računaru, i drugi u kojem se robot trenira u simulaciji, a zatim ista naučena politika pokreće fizičku robotsku ruku.
Šta fizički AI radi drugačije?
Kod običnog četbota odgovor se uglavnom završava na ekranu. Kod fizičkog AI-ja sistem mora da poveže ono što vidi sa stvarnim pokretom. To može da znači da robotska ruka dohvati predmet, pomeri ga na drugo mesto ili prilagodi sledeći potez jer se okruženje promenilo.
Jedan od pristupa zove se vision-language-action, odnosno VLA. „Vision“ je vizuelni ulaz, poput slike sa kamere; „language“ je uputstvo napisano običnim jezikom; a „action“ su naredni pokreti ili komande za robota. Model tako povezuje ono što vidi sa onim što mu je rečeno da uradi.
MolmoAct2 radi lokalno, ali je AMD-ov demo simulacija
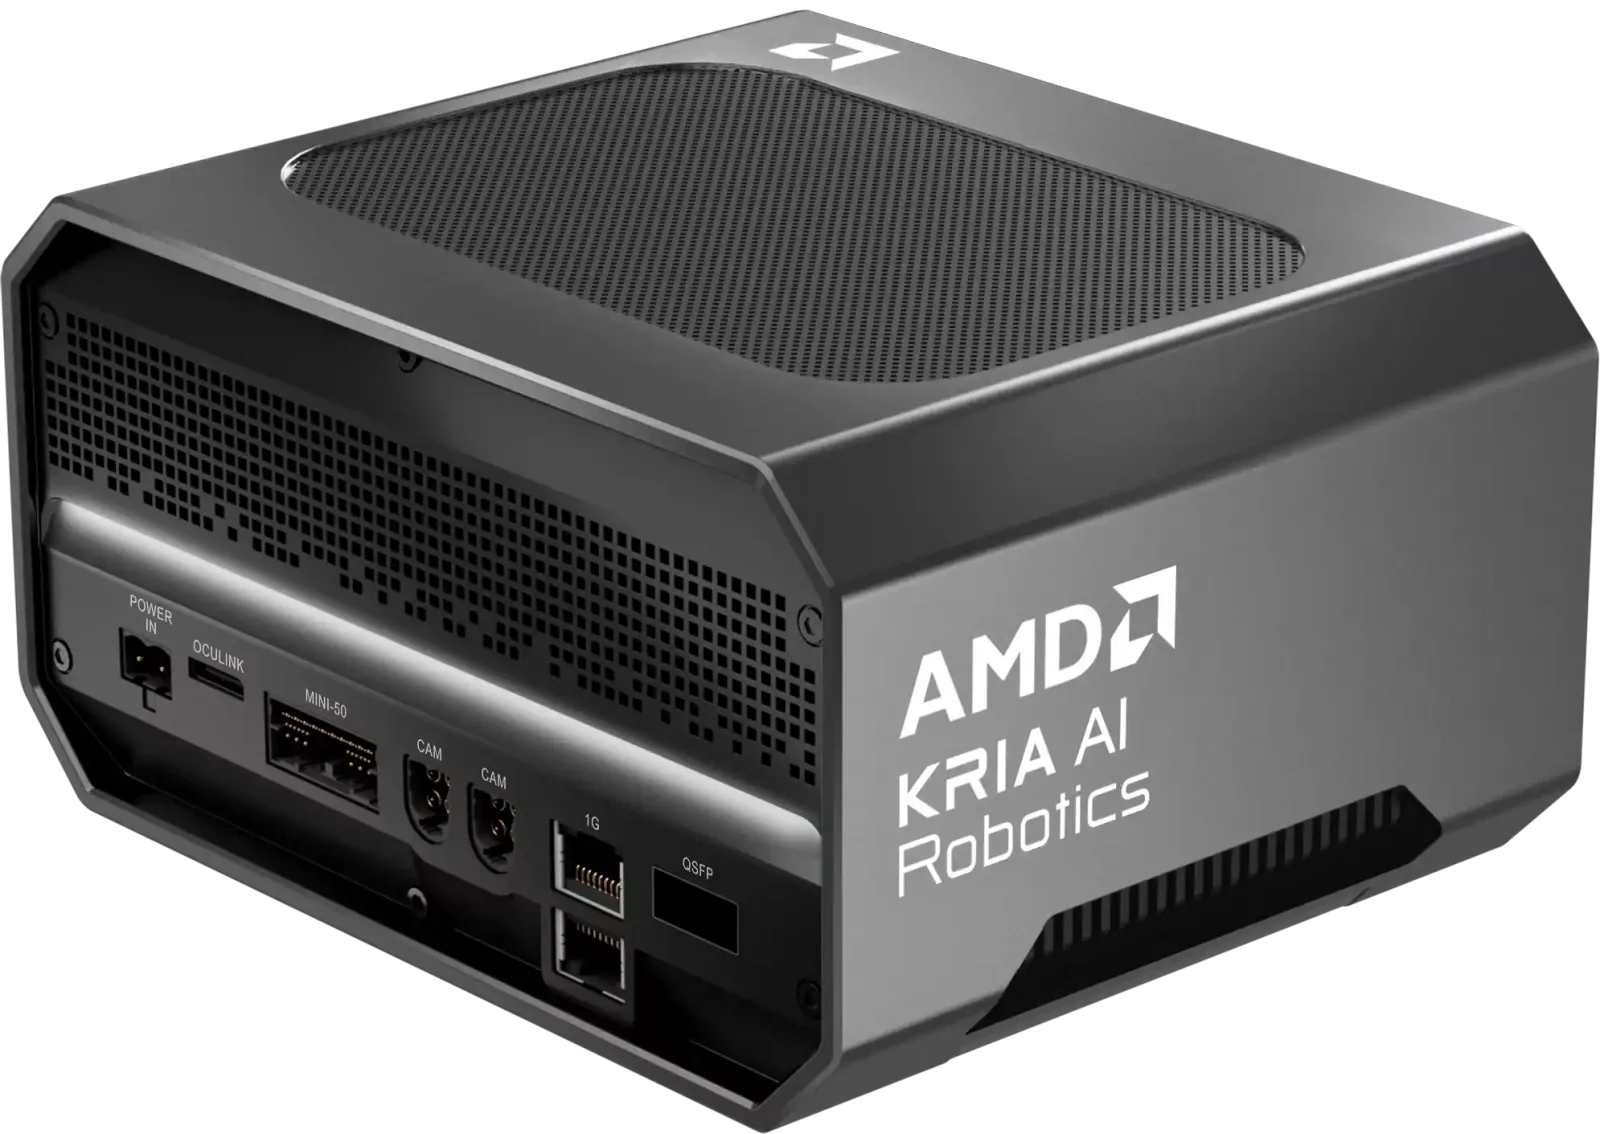
MolmoAct2 razvija Ai2, a ne AMD. Ai2 je objavio model, podatke i kod kako bi istraživači mogli da proučavaju sistem i prilagođavaju ga svojim eksperimentima. AMD je pokazao kako se model može pokrenuti na Ryzen AI Max+ 395, poznatom i pod nazivom Strix Halo, uz ROCm softverski stek.
U ovom primeru model radi lokalno na kompaktnom računaru, bez slanja zahteva u cloud i bez zasebnog spoljnog AI akceleratora. Integrisani GPU i objedinjena memorija računara omogućavaju da se model izvršava na mašini koja može da stoji na stolu.
Važno je, međutim, šta se dešava na ekranu. AMD-ov MolmoAct2 demo koristi robotsku ruku Panda u LIBERO/MuJoCo simulaciji — nije demonstracija fizičke ruke koja obavlja zadatak na stolu. Isti demo omogućava da se politika pokrene i na modelima ruku UR5e i xArm6 bez dodatnog treniranja, ali i taj prikaz pripada simulacionom okruženju.
Model ne mora sam da upravlja svakim motorom. U demonstraciji određuje kako treba da se pomeri hvataljka, a standardni kontroler preračunava taj cilj u pokrete zglobova. Taj postupak se zove inverzna kinematika. Pojednostavljeno, model kaže gde treba da stigne „šaka“ robota, a kontroler računa kako da je tamo dovede.
Kako robot uči u simulaciji, pa prelazi na stvarni svet
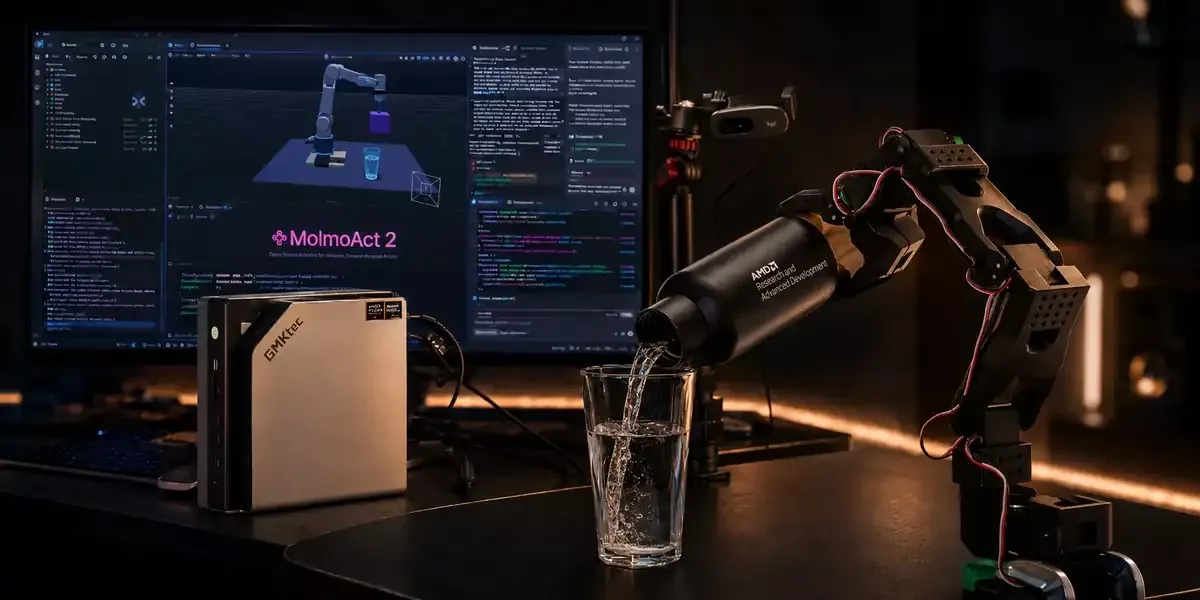
Drugi AMD primer je zaseban eksperiment i ne koristi MolmoAct2. U njemu su istraživači trenirali politiku za zadatak podizanja kocke robotskom rukom UFactory xArm-6. Treniranje je rađeno u simulaciji pomoću učenja potkrepljivanjem: sistem dobija numeričku nagradu kada se približi cilju, pa kroz veliki broj pokušaja uči koje poteze da ponavlja.
Kada je politika dovoljno naučena, AMD tim je prebacio istu mrežu na fizički xArm-6. Taj prelaz iz simulacije u stvarni svet poznat je kao sim2real. Problem je što virtuelna verzija robota nikada nije savršena kopija prave: masa predmeta, trenje, kašnjenje komandi i kretanje zglobova mogu da se razlikuju.
Da bi pripremili politiku za te razlike, tokom simulacionog treninga menjali su masu kocke, njen položaj, početni položaj ruke i kašnjenje između komande i pokreta. Ova tehnika se zove domain randomization. Umesto da uči samo jedan unapred poznat scenario, robot uvežbava ponašanje kroz čitav raspon uslova. Tim je takođe merio stvarnu ruku i hvataljku da bi simulaciju što bolje uskladio sa fizičkim sistemom.
U drugom eksperimentu AI ne obrađuje direktno sliku
Ovaj detalj dodatno razlikuje sim2real test od VLA primera. Naučena kontrolna mreža u eksperimentu sa xArm-6 ne analizira sama snimke sa kamera. Klasičan sistem za računarski vid određuje gde se nalazi kocka, a zatim te podatke prosleđuje politici koja upravlja robotom.
Postavljene su dve RealSense D435i kamere: jedna se pomera zajedno sa zglobom robotske ruke, dok druga gleda radni prostor odozgo. Njihovi snimci pomažu da se proceni položaj kocke i kada je jedan ugao pogleda zaklonjen.
Sama kontrolna mreža je mala MLP mreža, izvezena u ONNX format, i izvršava se 40 puta u sekundi. Obrada slike i pokretanje politike rade na AMD Ryzen AI 300 mini računaru; trening politike je, odvojeno, ubrzavan na AMD Instinct GPU-ovima.
Gde se uklapaju Ryzen, Instinct, ROCm i Ryzers?
U ova dva primera AMD hardver i softver imaju različite uloge. Ryzen AI Max+ 395 pokreće MolmoAct2 lokalno u simulacionom demo okruženju. U zasebnom sim2real eksperimentu, AMD Instinct GPU-ovi ubrzavaju zahtevno treniranje politike, dok Ryzen AI 300 mini računar izvršava naučenu politiku i obradu vida pored robota.
ROCm je softverski stek koji omogućava pokretanje odgovarajućih AI i računarskih alata na AMD hardveru. Ryzers je AMD-ov okvir za pripremu i pokretanje ROCm Docker okruženja na Ryzen AI računarima. Docker kontejner je, uprošćeno, pripremljena softverska kutija sa bibliotekama i alatima potrebnim za demonstraciju.
Ovakvi primeri pokazuju dva različita dela fizičkog AI-ja: model koji povezuje sliku i jezičko uputstvo sa narednim pokretom, i kontrolnu politiku koja kroz simulaciju uči da obavi konkretan zadatak na robotskoj ruci. AMD nije autor MolmoAct2 modela, ali pokazuje kako njegov hardver i softver mogu da se koriste za njegovo lokalno pokretanje, kao i za treniranje i izvršavanje drugih robotskih sistema.
Za širu primenu roboti će morati pouzdanije da se snalaze kada se predmeti pomere, kada im nešto zakloni pogled ili kada se fizički uslovi razlikuju od simulacije. AMD-ovi primeri ne rešavaju sve te izazove, ali konkretno prikazuju kako se lokalno izvršavanje, simulaciono treniranje i fizički test mogu povezati u razvojnom procesu.
Koji zadatak biste prvo poverili robotu koji razume obična uputstva?
Da li vam je zanimljivije da AI uči kroz simulaciju ili da direktno upravlja robotom?
Označeno sa: AMD, Fizički AI, Veštačka inteligencija